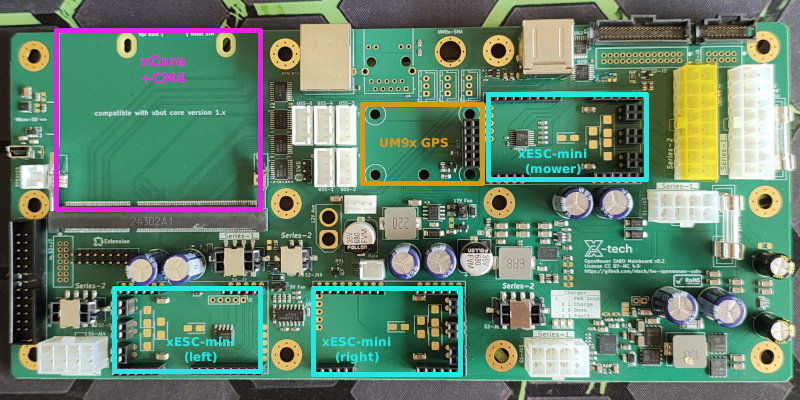
Mit dieser Trägerplatine lassen sich SABO-Mähroboter und baugleiche Modelle von John Deere auf OpenMower V2 umrüsten. Sie verbindet die OpenMower-Komponenten mit der vorhandenen Hardware des Mähers.
Kompatible Mäher
- SABO MOWiT 500F (Serie I & II)
- John Deere Tango E5 (Serie I & II)
Funktionen und Anschlüsse
Die Trägerplatine nimmt das xCore-Modul auf und bietet:
- Stromversorgung, Anschluss für die Ladestation und integrierte Ladeelektronik
- Netzwerkverbindungen zwischen den Recheneinheiten
- Motorregler-Anschlüsse für die BLDC-Antriebs- und Mähmotoren
- Not-Aus-Sensoren – Erkennung angehobener Vorderräder sowie Stopp-Funktionen an Oberseite und Griff
- Akkuschnittstelle über I²C
- CoverUI – Tasten, LEDs, LCD-Hintergrundbeleuchtung und LC-Display, mit kontextabhängiger Tastenbelegung für Serie-I- und Serie-II-Hardware
In der Projektübersicht sind Hardware und Firmware als fertiggestellt gekennzeichnet. Die Firmware finden Sie in fw-openmower-v2.
Zum Nachbauen
Zusätzlich brauchen Sie ein xCore-Modul, einen Raspberry Pi CM4/CM5, drei xESC Mini-Regler sowie ein RTK-GPS-Modul mit Antenne. Die Schritt-für-Schritt-Anleitung für SABO steht in der offiziellen OpenMower-Dokumentation.
Die Entwurfsdateien finden Sie auf GitHub.