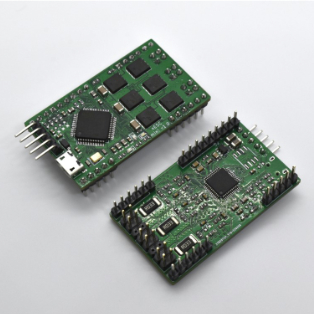
Der xESC Mini (xESC2 mini) ist ein Regler für bürstenlose Motoren, der für die Robotik entwickelt wurde. Er entstand aus einem konkreten Bedarf: OpenMower brauchte eine kleine, zuverlässige und günstige Ansteuerung für seine Antriebs- und Mähmotoren. Ein vollwertiger VESC war dafür zu groß, zu teuer und für deutlich höhere Leistungen ausgelegt.
Warum er gut zu Robotern passt
- Klein – 50 × 30 mm und damit nur ein Bruchteil der Größe eines VESC.
- Günstig – deutlich preiswerter als ein vergleichbarer VESC.
- Passende Leistung – auf den Bedarf kleiner Roboter abgestimmt.
- Einfach zu integrieren – die Stiftleisten passen direkt in eine Trägerplatine.
- VESC-basierte Firmware – aufgebaut auf dem Open-Source-Projekt VESC, mit ausgereiften Tools und großer Community. Ein eigener ROS-Treiber ist ebenfalls verfügbar.
Technische Daten
| Maximaler Dauerstrom | 10 A |
| Maximale Spannung | 40 V |
| Abmessungen | 50 × 30 mm |
| Kommutierung | FOC (feldorientierte Regelung) |
| Motoren | BLDC-Motoren mit und ohne Sensoren |
| Regelmodi | Strom (Drehmoment), Drehzahl, Position |
| Schnittstellen | UART, CAN, USB, PWM, analog |
| Firmware | VESC-basiert (Open Source) |
| Rückmeldung | Strom, Spannung, Drehzahl und Position über die serielle Schnittstelle auslesen |
Wo er eingesetzt wird
Der xESC Mini wird in OpenMower-Umbauten eingesetzt. Ein typischer Mähroboter nutzt mehrere Regler für Antrieb und Mähwerk. Für den Betrieb ohne Mainboard gibt es die xESC-Trägerplatine mit 5-V-Versorgung und Schraubklemmen.
Hinweis: Der xESC2 mini steht unter CC BY-NC-SA 4.0 – bitte nicht ohne Erlaubnis des Autors in Serie fertigen oder verkaufen.
Anforderungen und Entwurf
Im Gehäuse eines OpenMower müssen mehrere Motorregler Platz finden. Deshalb ist der xESC Mini kompakt aufgebaut und lässt sich über Stiftleisten auf der Trägerplatine montieren. Dank der VESC-basierten Firmware können vorhandene Konfigurationswerkzeuge genutzt werden. Der ROS-Treiber bindet den Regler in die Robotersoftware ein.
Entwurfsdateien und Software
Im xESC-Repository finden Sie die Entwurfsdateien und die Firmware. Der ROS-Treiber dokumentiert die Anbindung an die Robotersoftware. Die technischen Daten oben beziehen sich auf die Platine. Wie sie sich mit einem bestimmten Motor, einer bestimmten Kühlung und unter wechselnder Last verhält, muss im jeweiligen Gerät geprüft werden.