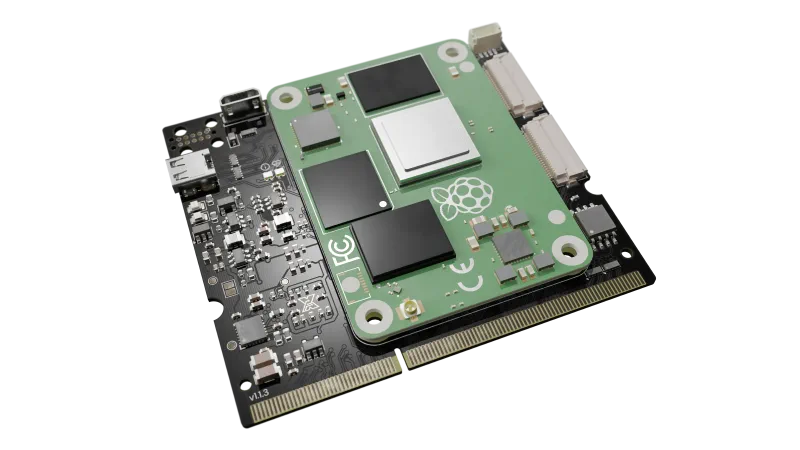
Das xCore-Modul vereint die Recheneinheiten eines Roboters auf einer Platine. Es kombiniert einen Echtzeit-Mikrocontroller mit einem vollwertigen Linux-Rechner. Damit stehen sowohl schnelle Regelkreise mit geringer Latenz als auch Rechenleistung für anspruchsvolle Software zur Verfügung, ohne zwei separate Platinen verdrahten zu müssen.
Die Idee
In einem Roboter übernehmen Mikrocontroller und Linux-Rechner unterschiedliche Aufgaben: Der Mikrocontroller steuert Motoren und erfasst Sensordaten mit festen Zeitvorgaben. Der Linux-Rechner kümmert sich um Navigation, Kartierung und Vernetzung. xCore vereint beides auf einem Modul im SODIMM-Format, das über einen Standardsteckverbinder in eine Trägerplatine eingesetzt wird.
Technische Daten
| Mikrocontroller | STM32H723 für die Echtzeitregelung |
| Linux-Rechner | Steckplatz für das Raspberry Pi Compute Module 4 (CM4) |
| Netzwerk | Integrierter Gigabit-Ethernet-Switch |
| Sensorik | Integrierte IMU (Inertialsensor) |
| Formfaktor | SODIMM-Modul für einfache Integration |
Einsatzmöglichkeiten
xCore bildet die Recheneinheit von OpenMower V2 und der Universal-Logikplatine. Das Modul ist vielseitig ausgelegt und eignet sich auch für andere Roboter, die Echtzeitregelung und einen Linux-Rechner benötigen.
Dokumentation, Pinbelegungen und Integrationsanleitungen finden Sie im xCore-Dokumentationsrepository.
Anforderungen und Architektur
STM32H723, CM4-Anbindung, IMU und Ethernet-Switch sitzen auf dem xCore-Modul. Die Anschlüsse für die jeweilige Anwendung liegen auf der Trägerplatine. Diese Aufteilung trennt die Recheneinheit von der gerätespezifischen Elektronik und erleichtert den Einsatz in unterschiedlichen Robotern.
Dokumentation und Integration
Die öffentliche Dokumentation beschreibt den Aufbau, die Pinbelegung und die Integration des Moduls. Ob die Anforderungen Ihrer Anwendung an Reaktionszeiten, Umgebungsbedingungen und Zuverlässigkeit erfüllt sind, muss am fertigen Gerät geprüft werden.