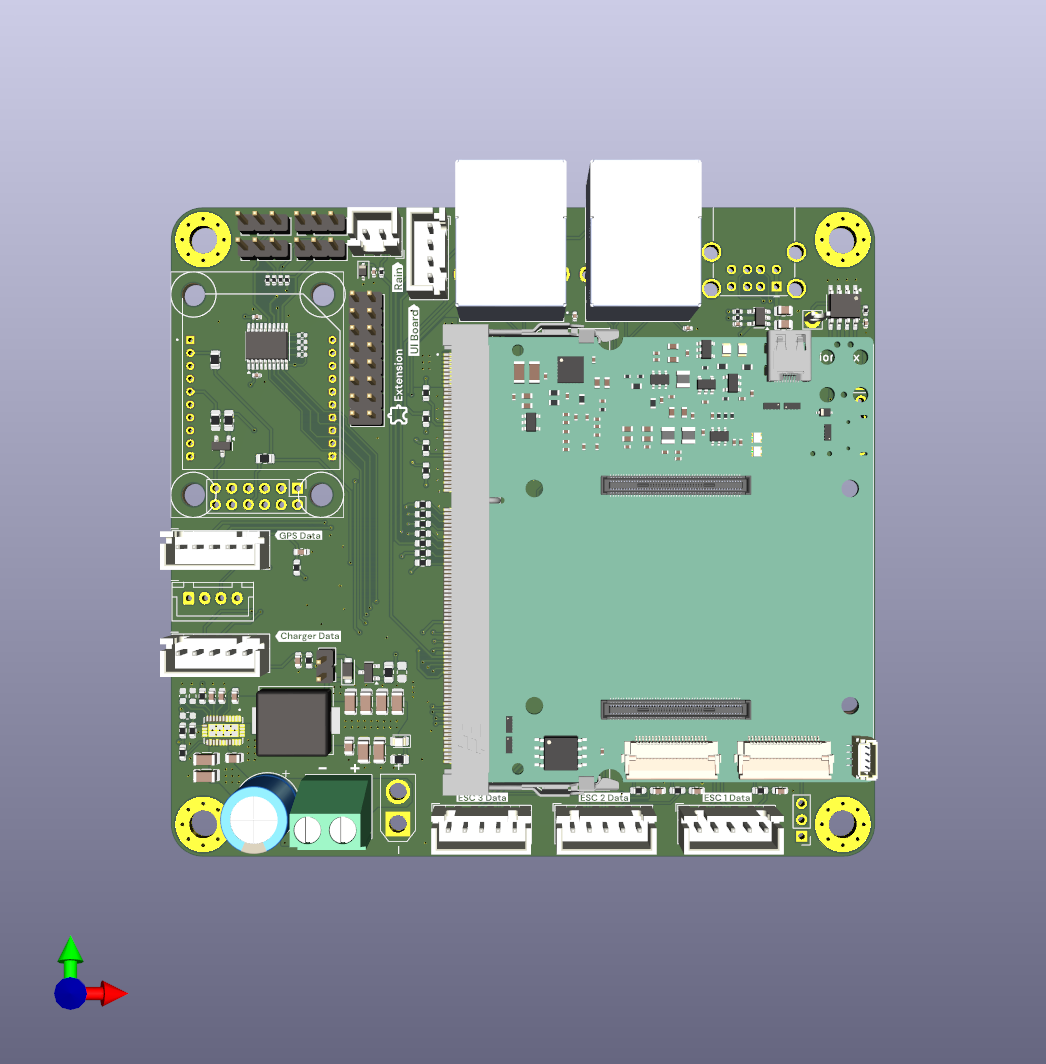
Die Universal-Logikplatine ist ein Mainboard für Roboter mit dem xCore-Modul. Sie stellt die Stromversorgung sowie die Anschlüsse für Netzwerk, Sensoren und Motorregler bereit. So lässt sich ein Roboter aufbauen, ohne eine eigene Trägerplatine entwerfen zu müssen.
Was sie leistet
Das xCore-Modul übernimmt die Echtzeitregelung mit dem STM32H723 und führt Linux auf dem CM4 aus. Ethernet und eine IMU sind ebenfalls integriert. Die Universal-Logikplatine ergänzt die Spannungsversorgung und die Ein- und Ausgänge für die angeschlossenen Komponenten.
Funktionen
| Funktion | Details |
|---|---|
| xCore-Steckplatz | SODIMM-Steckverbinder für das xCore-Modul (STM32H723 + CM4 + IMU + Gigabit-Switch) |
| Eingangsspannung | 7–32 V |
| Stromversorgung | Integrierte Schaltregler für Platine und Peripherie |
| GPS-Anschluss | Eigener Steckplatz für ein GPS-/RTK-GPS-Modul |
| Netzwerk | 2× Gigabit-Ethernet (RJ45) |
| USB | 2× USB 2.0 |
| UART | 5× UART (XH), vier davon mit je einem zusätzlichen analogen GPIO – für xESC, externes GPS u. a. |
| I²C | 1× XH mit I²C + analogem GPIO – z. B. für die Ladeplatine |
| Sicherheit | 4× Eingänge für Hall-Sensoren zur Not-Aus-Erkennung bzw. 5-V-Schaltsignale |
| Sensorik | Eingang für einen Regensensor und universelle GPIO-Stiftleisten |
Entwurfsdateien
Den KiCad-Schaltplan und das PCB-Layout finden Sie auf GitHub. Beide stehen unter CC BY 4.0.