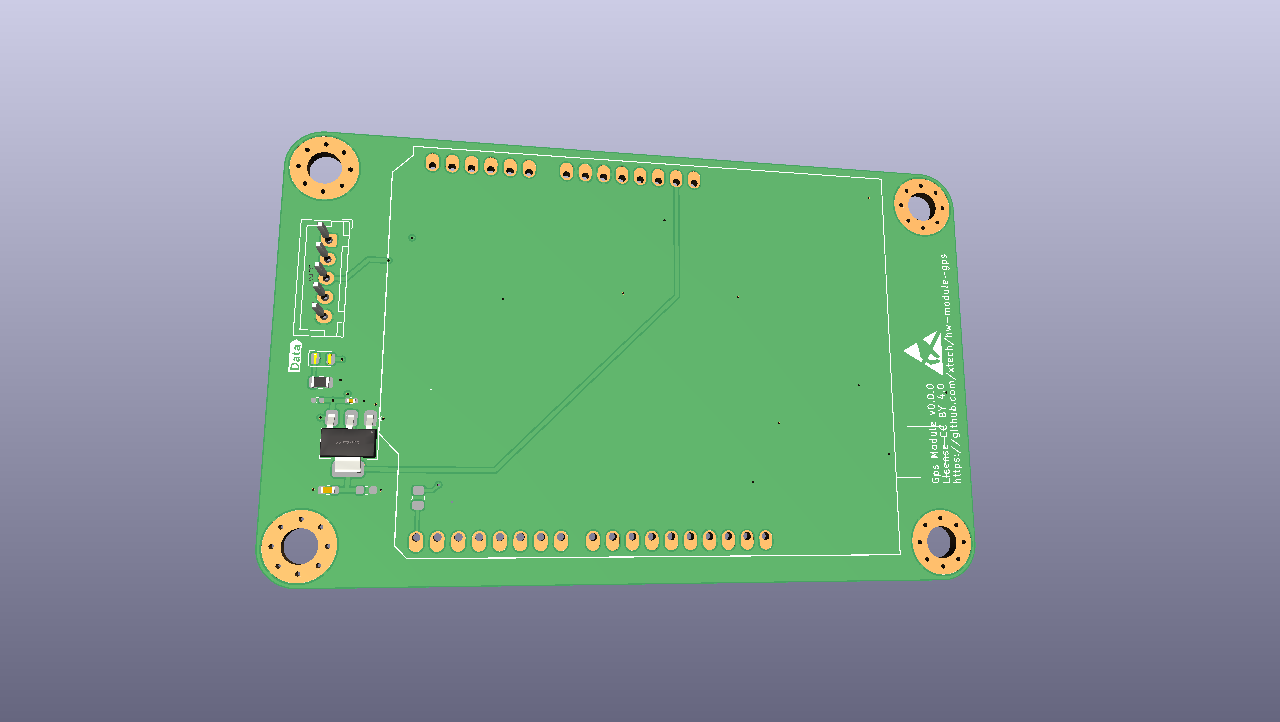
Das GPS-Modul ist eine kompakte Platine zur präzisen Positionsbestimmung. Es wird auf den GPS-Anschluss der Universal-Logikplatine gesteckt und gehört zum OpenMower-System. Dank RTK-GPS kann der Mähroboter seine Position genau bestimmen und geplanten Bahnen folgen.
Auf einen Blick
- Modular – ein aufsteckbares Modul für die OpenMower-/xBot-Universal-Logikplatine, ähnlich einem Arduino-Shield.
- RTK-GPS – präzise Positionsbestimmung für die Navigation des Roboters.
- Offene Entwurfsdateien – vollständiger Schaltplan und PCB-Layout für KiCad 9.
- Fertigung vorbereitet – Gerber-Dateien, Stückliste und Bestückungsdaten liegen für die Fertigung und Bestückung bei JLCPCB bereit. Eine interaktive Stückliste ist ebenfalls enthalten.
- Reproduzierbare Fertigungsdaten – mit KiBot und Docker lässt sich der veröffentlichte Dateisatz erneut erzeugen.
Entwurfsdateien
Der Entwurf lässt sich in KiCad 9 öffnen. Die Fertigungsdaten liegen im Verzeichnis
release/. Die Dateien stehen unter CC BY 4.0.